この記事のポイント
- MHSは、実験機器ごとに違う操作を共通の読み書き命令へ翻訳する仕組みです。
- MCP・コマンドライン・コード経由で接続できますが、機器にはプログラム操作口が必要です。
- 一部機関向けの研究プレビューです。物理作業の専門家による確認は引き続き必要です。
Anthropicの公式発表から、モデルと物理機器をつなぐ仕様を紹介します。共通化する操作と、個別機器の対応を整理します。
機器ごとの操作を共通の命令に置き換える
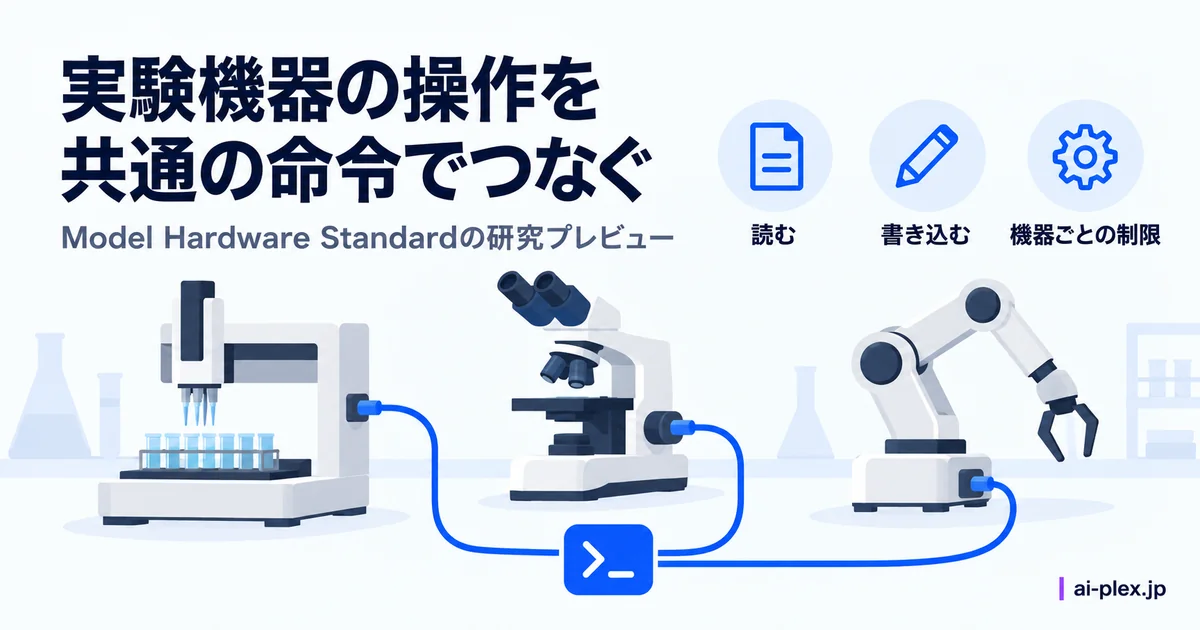
Model Hardware Standard(MHS)は、液体を扱う装置や顕微鏡、ロボットアームなどをAIエージェントにつなぐための共通仕様です。Anthropicと研究機関HHMI Janelia Research Campusが共同開発しました(Anthropic公式発表)。機器ごとに異なる操作方法を、標準ドライバー(機器をコンピューターから操作するソフト)の命令へ翻訳します。たとえば「値を読む」「設定を書き込む」といった基本操作をそろえ、機器の機能や安全上の制限も説明データとして登録します。AIはこの情報を参照し、何を測定・変更できるかを知ります。MHSはMCP(外部ツールとの接続規格)、コマンドライン、コードから利用できます。機器がプログラム操作に対応していることが前提で、接続や安全性の確認が不要になるわけではありません(MCPロードマップ)。Anthropicは、機器の統合作業が数週間かかる場合から数時間・数分へ短縮する可能性を説明していますが、これは同社が示す開発上の見込みです。
実証事例と対応パートナー企業
研究プレビューにはすでに複数の研究機関・企業が参加し、成果を報告しています。
| 実施機関 | 内容 |
|---|---|
| Genentech | タンパク質定量アッセイを液体ハンドラー・ロボットアーム・プレートリーダーの組み合わせで自動化。Claudeが液体の粘性に応じて流量を自動調整 |
| カーネギーメロン大学 | 用量反応曲線の測定を約3倍高速化。機器の設定時間を「数週間」から「8時間」に短縮し、失敗時の自動再実験にも対応 |
| HHMI Janelia Research Campus | 7社のベンダーが異なる顕微鏡プログラムを統一インターフェースで制御。新規機器の追加時間を「数日」から「数分」に短縮 |
| QuEra Computing | 量子コンピュータのレーザー周波数安定化に応用。復旧の成功率が58%から99.3%へ向上したと報告 |
AnthropicはGenentech、カーネギーメロン大学、HHMI Janelia、QuEraの例を紹介し、機器の統合や実験工程での試行を報告しています。これらは参加機関による初期事例で、すべての機器・研究で同じ成果が出ることを示すものではありません。AWS、Tecan、Universal Robots、Doosan Robotics、Danaher、QIAGENなども対応を検討・開発中と発表しています。
MHSは研究機関・製造業の一部を対象とする研究プレビューです。Anthropicは安全性評価や実践指針を整えた後にオープンソース化する方針を示しています。プログラム操作に対応しない機器は現時点で扱えず、AIの物理的な判断にも専門家の監督が必要です。
まとめ:AIエージェントが物理世界に踏み出す動き
機器とAIの連携を検討する開発者には、共通規格が扱う範囲と、個別の機器で必要な対応を分けることが重要です。研究プレビューの発表だけで、本番利用の条件が整うわけではありません。公開範囲と対応機器を確認し、既存の接続方法との違いを見るとよいでしょう。
※ 本記事は2026年8月時点の情報です。Model Hardware Standardは研究プレビュー段階で、一部の研究機関・製造業向けに限定公開されています。参考:Previewing the Model Hardware Standard(Anthropic公式)
