この記事のポイント
- ロボットや世界モデルの研究向けに、失敗する場面へ絞った学習データを作るサービスが発表されました。
- PhysiclはInovia Capital主導で1,000万ドルのシード資金を調達し、最初の製品Studioを紹介しました。
- Studioは1万の3D環境と10万点超の素材を提供。照明や物体の位置を調整し、苦手な場面を再現します。
Physiclは2026年11月6日、1,000万ドルのシード資金調達とStudioを発表しました。US Venture Partnersも参加し、資金は人員拡大やデータ基盤の開発に使う方針です。
失敗する場面に絞って、学習用データを作る
ロボット向けAIには、照明や物の置き方が少し変わると対応できない場面があります。こうした珍しい失敗条件を、エッジケースと呼びます。すべての条件の実データを十分に集めるのは難しいという課題に、Physiclは3Dシミュレーションから作る合成データで応えようとしています。
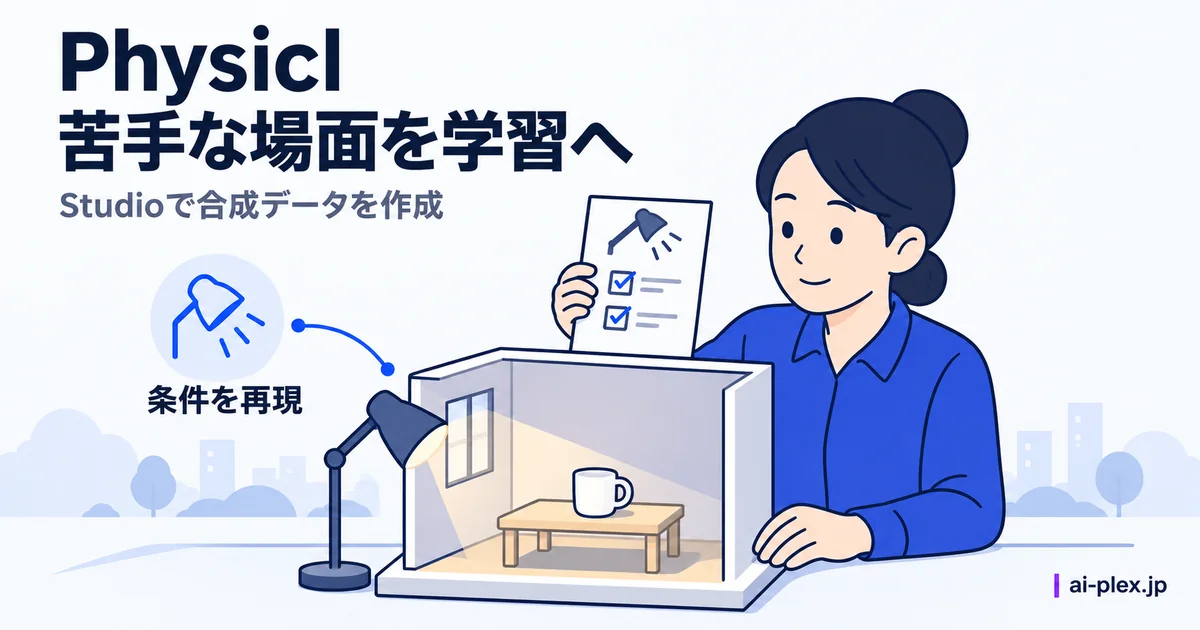
Studioでは、研究者が環境を選ぶか、モデルが苦手とする場面を文章で伝えます。照明、カメラの視点、物体の位置を調整し、その弱点に向けた追加学習のデータを作る仕組みです。発表では1万の3D環境、10万点を超える物体素材、数十億通りの場面の変化を扱うと説明しています。
たとえば、何も置いていない台のカップは認識できても、物に半分隠れたり影が変わったりすると見落とす場合です。これは同社が仕組みを説明する例で、特定のロボットの実測結果ではありません。
生成したデータで、学習と評価を繰り返す
データには、物体の正確な位置など、評価で正解として使う情報を付けます。研究者は失敗条件を再現し、学習を追加した後に改善したかを比べられます。同社はSpAItialとの取り組みで、室内を3Dに復元するモデルの誤差率が半分以下になったと報告しています。提供元の事例であり、すべてのモデルで同じ成果が出るという数字ではありません。
利用を検討する研究チームは、公式サイトからStudioへのアクセスを申し込む案内です。日本での業務調達を考える場合も、必要な場面の再現性や評価方法を、実データとの比較で確認する材料になります。
まとめ
今回の発表は、ロボット本体だけでなく、学習を支えるデータの選択肢が増える動きです。全体像はフィジカルAIの解説、世界を生成するモデルとの違いはGoogleのGenie 4の記事が参考になります。自社の研究課題に近い失敗条件を再現できるかを見ると、データの量だけでなく用途に合うかを判断しやすくなるでしょう。
※2026年11月7日に確認した公式情報に基づきます。