この記事のポイント
- Intrinsic Coreは産業用ロボットの制御基盤を無償公開。Apache 2.0でGitHubから入手できます。
- 部品の向きの認識や動作計画に加え、実機を動かす前のシミュレーションを共通の基盤で支えます。
- 機械加工向けの参考実装はFANUCやUniversal Robotsなどに対応。自社工程への調整に使える土台です。
Intrinsicの発表から、工場のロボット開発に使う共通基盤を紹介します。公開ソフトウェアと、自社工程へ調整する作業を分けて整理します。
工場ロボットの制御機能をオープンソースで公開
Intrinsicは、Alphabet(Googleの親会社)傘下でロボティクスに取り組む企業です。2026年9月22日、ロボット開発者向けカンファレンス「ROSCon 2026」(トロント)で、産業用ロボットを動かすための中核ソフト一式「Intrinsic Core」を発表しました。ひとことで言うと、実際の製造現場で使われているのと同じロボット制御機能を、無償で誰でも使えるようにしたものです。ライセンスはApache 2.0で、GitHubから入手できます。これまでロボットアプリケーションを一から作り込む必要があった開発者が、この土台の上に自社の工程に合わせた動作を組み立てられるようになります。
認識・動作計画・事前検証を共通の基盤で支える
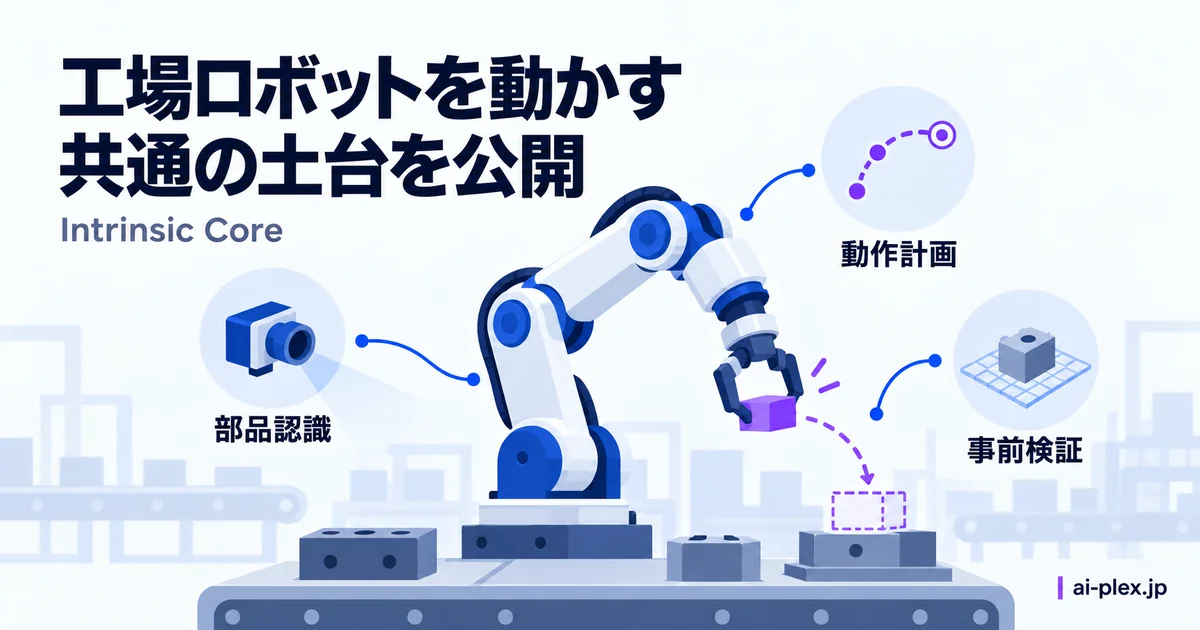
Intrinsic Coreには、部品の認識から動作の検証までを支える機能が入っています。
- Intrinsic Control: メーカーごとの違いを吸収し、対応するロボットアームやセンサーを組み合わせるための、リアルタイム制御の土台です。
- 部品の位置・向きの推定: NVIDIAの画像認識技術「FoundationPose」を使い、部品がどの向きで置かれているかをカメラから得た情報で推定します。部品を固定する専用の治具への依存を減らせます。
- 腕の動き・つかみ方の計画: ロボットの腕をどう動かすか、部品をどうつかむかを自動で計算します。人がロボットの関節を一つひとつ設定する手間を省きます。
- シミュレーション: ロボットシミュレーター「Gazebo」上で、実機を動かす前に動作を検証できます。
参考実装を土台に、自社の工程へ調整できる
Intrinsicによれば、米国と欧州だけでも部品加工業は数万社にのぼり、その多くが自動化に踏み出せていません。同社は、手頃で扱いやすい自動化手段がまだ十分に普及していないと説明しています。今回はまず、機械加工向けの参考実装「Open Machine Tending Solution」を用意し、FANUCやUniversal Robotsといった主要メーカーのロボットで動くようにしています。同社が開催した開発者コンテスト「AI for Industry Challenge」には115カ国から5,000人以上が応募しており、この分野への関心の高さがうかがえます。
まとめ: 共通化できる機能と自社で調整する範囲を分ける
製造現場のロボット開発に関わる方には、機器ごとの実装と共通化できる部分を分ける視点が参考になります。公開ソフトウェアでも、機器との接続や検証の工数は別に必要です。対応機器と保守の条件を含め、既存の構成に合うかを検討するとよいでしょう。
※ 2026年9月時点の情報です。
