この記事のポイント
- HomeBodyはGPT-6 Astraが既存の動作部品を選んで呼び出す研究。部屋ごとの新たな動作学習を省く設計です。
- 探索した記録から部屋の3D地図を作り、物の場所を覚えて作業。キッチンの片付けと薬の受け渡しを実演しています。
- 判断モデルはネットワーク越しに動作。通信待ちや指のモーター過熱が課題で、一般向け製品の発表ではありません。
HomeBodyの公式プロジェクトページから、初めての部屋で作業する研究を紹介します。準備の方法と、公開された実演の範囲を整理します。
GPT-6 Astraが「掴む・置く」などの動作を選ぶ
使われているロボットは、中国Unitree製の人型ロボット「G1」です。これまでの人型ロボットの多くは、①映像や言葉の指示を理解するAI(VLM)、②見えた状況を動きへ変える学習済みの仕組み(行動ポリシー)、③体を細かく制御する装置、という3段構えで動いています。
HomeBodyが変えたのは②の部分です。環境ごとに新しく行動ポリシーを学習させる代わりに、AIモデル「GPT-6 Astra」が「掴む」「置く」「引き出しを開ける」「歩く」といった既存の動作部品(スキル)を、状況に応じてそのまま呼び出す設計にしました。環境専用の追加データや、新しい行動ポリシーの学習をしなくても、初めての部屋で長時間の作業をこなせるのが特徴です。
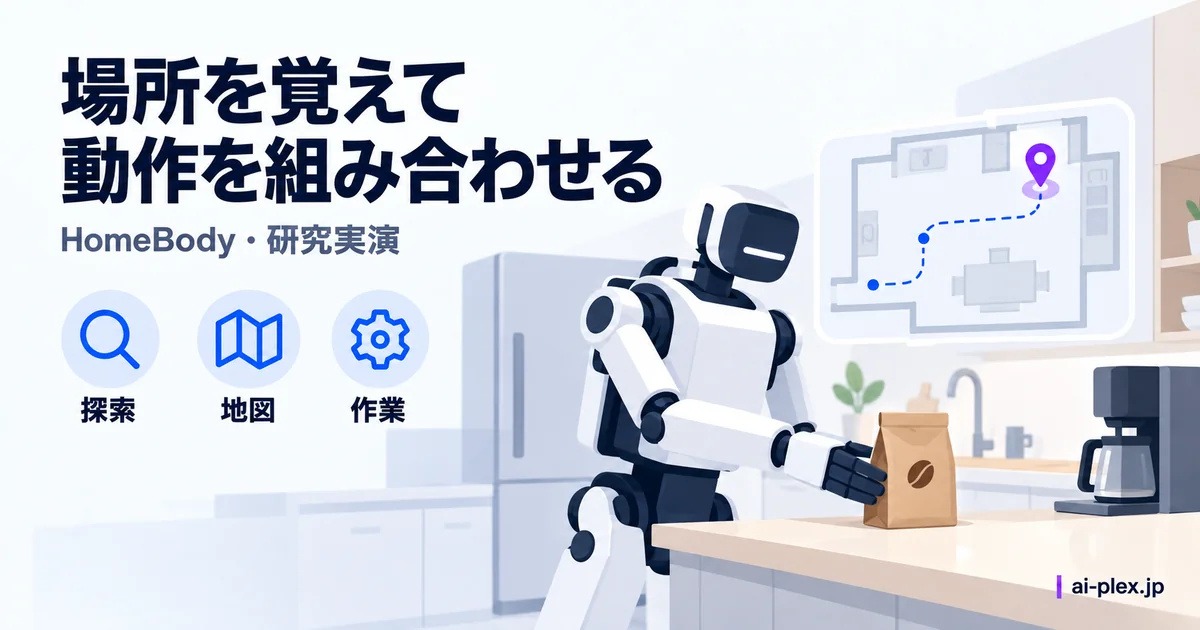
探索と3D地図の作成を経て片付ける
HomeBodyはまず、ロボット自身がカメラ映像と、自分の位置を推定しながら周囲の地図を作る技術(SLAM)を使って部屋の中を歩き回り、様子を記録します。次にGPT-6 Astraが、その記録をもとに部屋の3Dモデル(デジタルツイン)をシミュレーター上に再現し、物の配置を空間的に理解します。
この仕組みにより、対象物が一時的にカメラに映らなくなっても、場所を覚えたまま作業を続けられます。実演ではコーヒー袋を集め、傷んだ飲料パックを捨てるよう指示を受け、コーヒー袋をまとめて島型カウンターに置き、傷んだ牛乳パックを捨てる作業をこなしました。別のデモでは、引き出しの中にあって見えていなかった薬を取り出して手渡し、ついでに傷んだ飲み物を捨てる、という2つの用件をまとめて処理しています。
通信待ちと指のモーター過熱が、連続作業の課題
すべてがロボット本体だけで完結しているわけではありません。カメラ映像の処理や動作の実行は手元のノートPCで行う一方、判断役のGPT-6 Astra自体はネットワーク越しに動いており、通信の分だけ判断に間が生じます。長時間の作業で指のサーボモーターが過熱することも研究チームが挙げる課題です。公開された実演の対象は、キッチンの片付けと薬の受け渡しの2つです。
出典・参考資料:HomeBodyの公式プロジェクトページ。
まとめ: 新しい現場への適応コストに注目
ロボットの研究を業務と比較する場合は、追加学習だけでなく、地図づくりや通信待ち、人が介入する条件も含めて考えるとよいでしょう。キッチンの実演を工場での実績へ置き換えず、準備と連続稼働の制約が自社の工程にどう関係するかを見る材料になります。
