この記事のポイント
- Googleは写真からロボットの練習環境を作るなど、Gemini 4 Argonを物理的な作業へ応用した例を公開しました。
- 提供元の実機評価では、学習後の成功率が56%から75%、完了時間が35秒から24秒へ改善したとしています。
- AI StudioとAntigravityはUltra加入者が対象、Gemini APIは有料プランで利用できます。
Googleの2026年10月13日の発表から、ロボット学習への応用例を紹介します。練習環境を作る工程と、実機で評価する工程を分けて整理します。
物の動きや位置関係を理解し、ロボット制御へ応用
Googleが2026年10月13日に公式ブログで発表したところによると、Gemini 4 Argonは3D空間での物理的・空間的な問題を測る「ERQA」というベンチマークで87%を記録し、比較対象の先端モデルを上回ったとしています。(物理的・空間的な問題を解く能力の評価で、工場での安全性を測ったものではありません。)発表では、この力を使って「ロボット制御」「実世界の映像からシミュレーションを作る(Real2Sim)」「物理現象の理解」「自己改善」という4つの分野への応用例が紹介されています。
写真1枚から練習環境を作り、実機の成功率を上げる
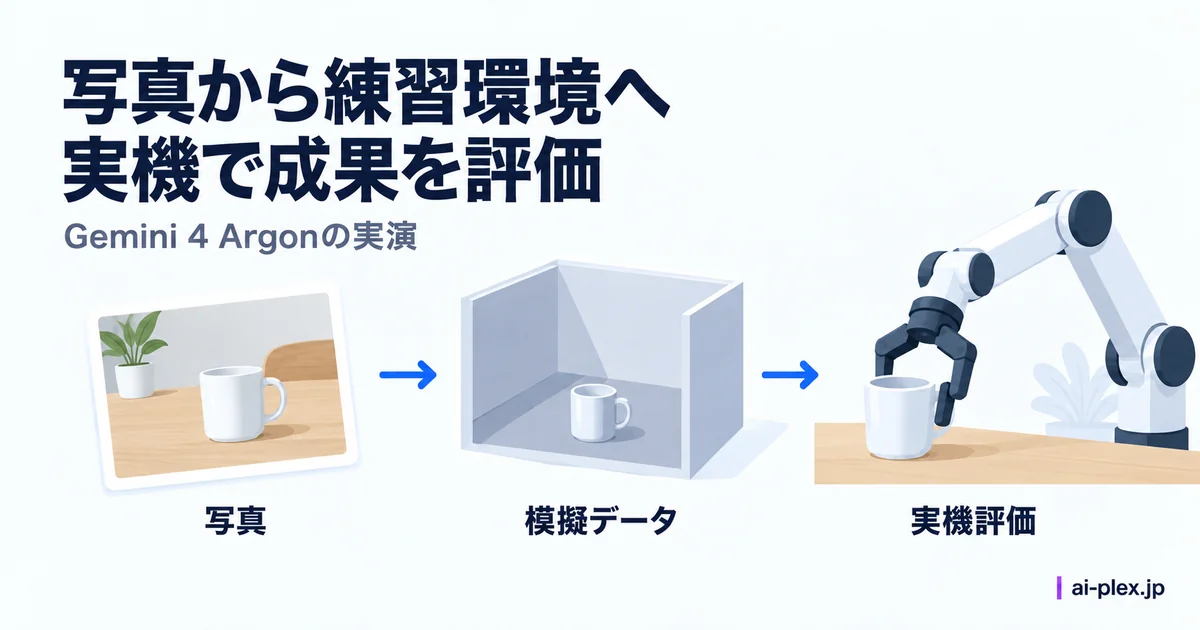
紹介されている具体例の一つが、卓上を写した1枚の写真から、見た目も物理的な動きも近いコンピューター上の模擬環境(シミュレーション)を自動で作り、そこで4,500本以上の練習(エピソード)を積ませる手法です。公式発表によれば、この環境で集めたデータを、画像や言葉をもとに動作を決めるモデル(VLA)の追加学習に使い、実機評価では、作業成功率が56%から75%に、完了までの時間が35秒から24秒に改善したとされています。Boston Dynamicsの四足ロボットSpotが、足踏みペダル式のゴミ箱に缶を投げ入れる動作を練習する例も紹介されており、実機で試す前にシミュレーション上で繰り返し練習してから本番に臨む流れが示されています。
発表時点では、AI StudioとAntigravityはUltra加入者、Gemini APIは有料プランで利用できます。
まとめ:練習環境づくりと現場での評価を切り分ける
今回の発表は、写真や映像をもとにシミュレーションを作り、そこで集めたデータを実機での改善につなげるGoogleの実演です。改善値は、発表で使われた対象物と作業条件での結果です。
製造や物流でロボットの学習方法を検討する方にとっては、練習環境を作る工程と、実機で効果を確かめる工程を分けて見ると、今回の成果が自社のどの課題に関係するか考えやすくなります。導入判断には実際の対象物や作業条件での評価も必要になるため、実演と現場での運用実績を区別して受け止めるとよいでしょう。
評価条件をどうそろえるかについては、Google DeepMindが公表した二重盲検の試験も参考になります。自社で検証するなら、練習環境の再現度と実機での成功率を別々に確かめると、改善が必要な工程を見極めやすいでしょう。
※2026年10月13日のGoogle公式発表に基づく情報です。
