この記事のポイント
- Waymoは自動運転車の演算構成を公開し、独自設計の5nmチップを明らかにしました。
- 1,000 TOPS超はセンサーの前段処理の値で、運転全体の計算性能ではありません。
- 応答速度や耐久性を重視する一方、協業7社の担当範囲は公表されていません。
Waymoの2026年8月20日の公式発表をもとに、車載演算システムの構成を紹介します。チップが担う処理と設計上の要件を整理します。
Waymoが初公開した自社開発5nmチップの中身
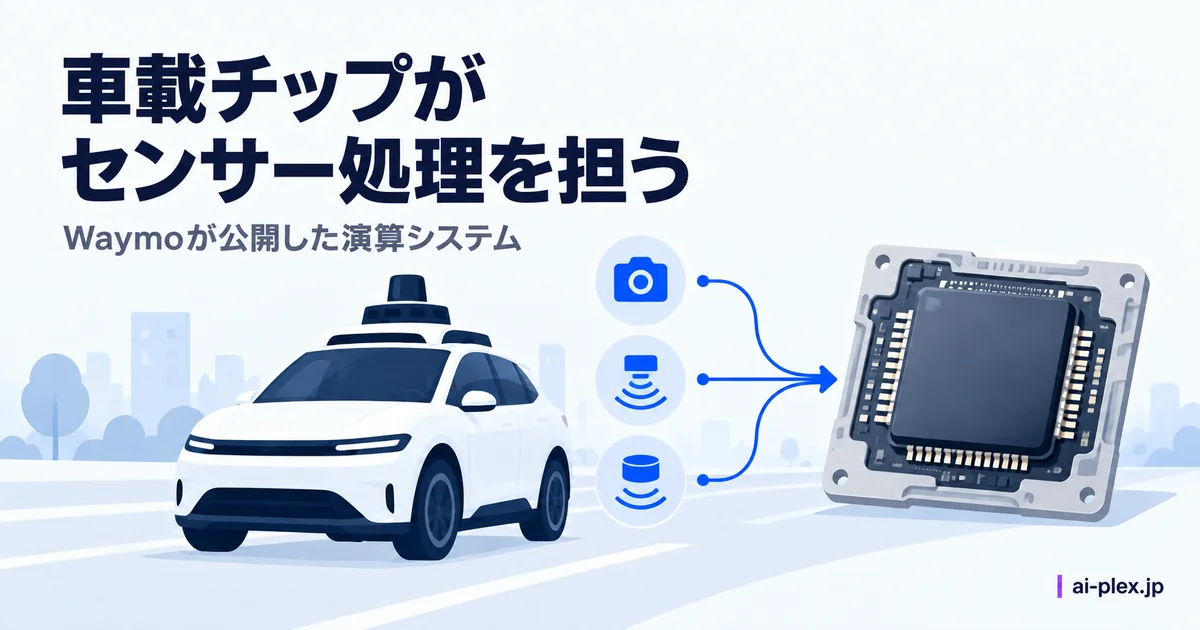
2026年8月20日、Waymoは公式ブログ「A look under our trunk: what’s in our compute」で、自動運転車に搭載している演算システムの中身を公開しました(Waymo公式ブログ)。最大のポイントは、自動運転専用に設計した5nmのASIC(特定の用途に特化したチップ。汎用のCPU/GPUと違い、決められた処理を高速・低消費電力でこなす)を自社で開発していたことです。このASICだけで1,000 TOPS超の機械学習性能(TOPSは1秒間に何兆回演算できるかを表す単位)を、センサーデータの「フロントエンド処理」に振り向けています。
Waymoの車にはLiDAR(レーザーで距離を測るセンサー)、レーダー、13台の高解像度カメラが載っており、このASICはそのデータを同時にリアルタイムで処理・融合し、ニューラルネットワークを走らせるところまでを担当します。誤解しやすい点ですが、このチップが自動運転のすべてを処理しているわけではありません。公式ブログの表現は「front-end processing(前段の処理)に専念する1,000 TOPS超」で、後段の判断や計画までを1枚で賄うとは書かれていません。センサーの入り口を一手に引き受ける専門職のようなチップ、とイメージすると分かりやすいはずです。
なぜ自社開発なのか——3つの要件と7社との協業
Waymoは、自動運転の演算システムには譲れない3つの要件があると説明しており、これが自社開発に踏み切った理由をそのまま表しています。
- 応答が速いこと(Responsive): 運転の判断はミリ秒単位。すべて車載側で完結し「最初の1ピクセルが入ってから行動に移るまで」の遅れを最小化。車載の演算能力はこの8年間で20倍に
- 過酷な環境に耐えること(Ruggedized): 走行中の車は絶え間ない振動・衝撃・極端な温度にさらされる。部品レベルからシステムレベルまで設計し、液冷システムと直接統合
- 二重に備えること(Redundant): 演算システムは「2基の独立したエンジンのように設計」。片方に問題が起きればもう片方がシームレスに引き継ぐ
Waymoは、AMD、Micron、NVIDIA、Samsung、Sandisk、Socionext、TSMCといったパートナーと協力してこの演算システムを実現しているとも述べていますが、各社の具体的な担当範囲は非公開です。自社設計のASICを核に、業界各社の技術を組み合わせて構成されている、というのが公式に確認できる範囲です。
まとめ:演算性能と設備の条件を合わせて読む
車載機器や設備の設計に関わる方には、応答時間・耐環境性・冗長性を併せて考える事例です。1,000 TOPS超は前段の処理の数値で、自動運転全体の性能ではありません。専用チップを採用する結論を先に置かず、必要な処理と制約から読むとよいでしょう。
※ 本記事は2026年8月24日時点で公開されているWaymo公式ブログの情報にもとづいて執筆しています。仕様や数値は今後更新される可能性があります。
