この記事のポイント
- フィジカルAIは、センサーで周囲を捉え、ロボットや車などの機器を動かすAIです。
- NVIDIAのGR00Tはロボット向け、Cosmosは動作を試すシミュレーション基盤です。
- 仮想環境での結果だけでは、実環境での安全性や用途への適合までは分かりません。
NVIDIAの発表をもとに、フィジカルAIとロボット向け基盤の役割を紹介します。
フィジカルAIとは何か、生成AIと何が違うのか
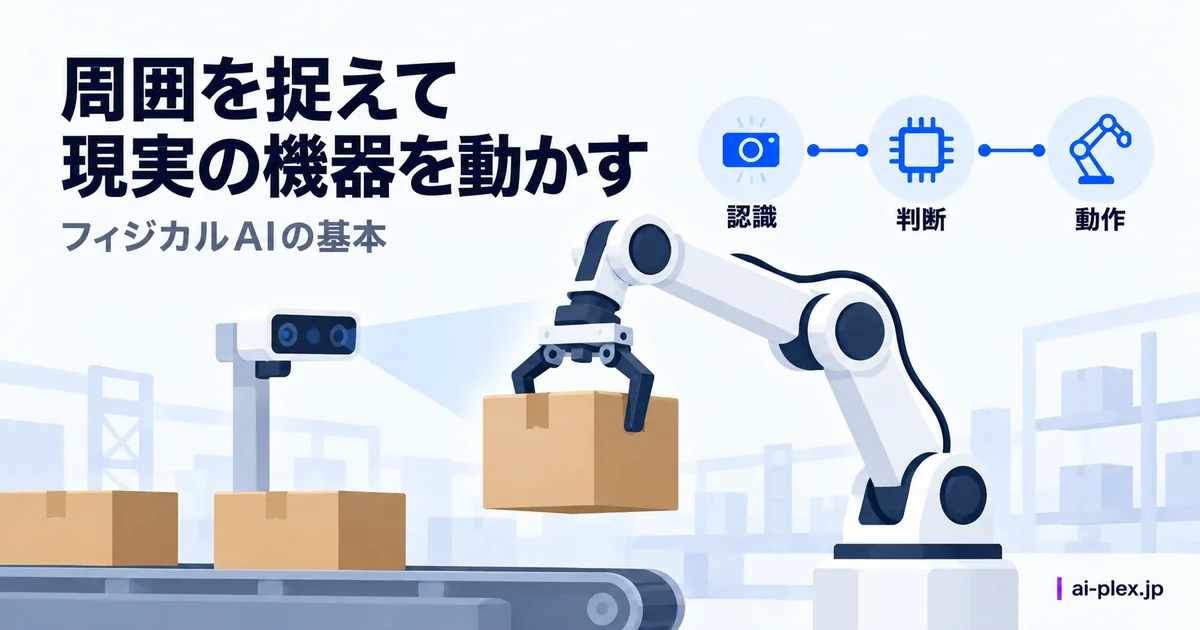
フィジカルAIは、AIがセンサー情報を使って現実の機器を認識・制御する考え方です。NVIDIAのジェンスン・フアンCEOは「物理法則を理解し、私たちの中で働けるAI」「知覚し、推論し、計画し、行動できるAI」と説明しています(NVIDIA Newsroom)。特定の製品ではなく「現実世界で動くモノにAIを組み込む」流れそのものを指す言葉で、ソフトウェアの世界で広がるAIエージェントが画面の外に飛び出したものと捉えることもできます。
生成AIは文章や画像、音声といった「情報」を扱うのが得意ですが、フィジカルAIはセンサーで周囲を認識し、体をどう動かすべきか判断して、実際にロボットの関節やアームを動かすところまで担います。NVIDIAはこの進化を「知覚のAI→生成AI→フィジカルAI」という3段階の流れとして位置づけています(NVIDIA Newsroom、前掲)。実機が周囲へ作用するため、安全面も評価対象です。
NVIDIAの構想——GR00TとCosmos
NVIDIAはロボット開発向けの基盤モデル「Isaac GR00T」と、学習・評価に使うシミュレーション基盤Cosmosを提供しています。
- GR00T N1.7: 視覚と言語の指示を動作に変換するVLA(Vision-Language-Action)モデル。2026年4月公開、商用ライセンス(Apache 2.0)で利用可(NVIDIA公式ブログ(Hugging Face))
- GR00T N2: 「World Action Model」採用のプレビュー版。未知の環境でのタスク遂行率が既存VLAモデルの2倍以上(同ブログ)
- Cosmosシリーズ: 物理法則に基づく合成データでロボットの学習・評価をシミュレーション上で行う基盤(NVIDIA Newsroom、前掲)
Boston Dynamics、Caterpillar、LG Electronics、Hugging Faceなど多数の企業が採用を表明しており、NVIDIAは自らハードウェアを作るより「ロボットの頭脳とシミュレーション環境をまとめて提供するプラットフォーム」の立ち位置を取っています。
フィジカルAIはもう動き出している
関連記事では、工場でのFigure 03、UnitreeのSuperman、Waymoの車載チップを紹介しています。点検や保険に関する事例は、SpotとGemini、Waymoの保険提携もご覧ください。
まとめ: 大きな流れ
製造や物流でAI活用を担当する方には、認識から動作までを実機で確かめる必要がある領域として参考になります。シミュレーションの結果と、現場の設備・人がいる条件は異なります。対象作業と介入・停止の条件を整理することが、検討の可否を判断する材料になります。
※ 2026年8月時点の情報です。GR00Tのバージョンやライセンス条件は今後変更される可能性があります。最新情報はNVIDIA公式のGR00Tリポジトリで確認するとよいでしょう。
ヒューマノイドの事例はさらに広がっており、小売店舗での販売を始めたAVITAの「Humanoid Store」(AVITAがヒューマノイド販売「Humanoid Store」開設)や、初めてのキッチンでも家事をこなしたHomeBodyの実演(HomeBody、初めてのキッチンでロボットが片付けを実演)も、現実世界で動くフィジカルAIの広がりを示す例です。
